
重载无人机动力系统选型实用指南
重载无人机动力系统作为整机核心,电机、螺旋桨、ESC与电池的系统匹配直接决定了飞行安全与作业效能。本文系统梳理重载无人机的匹配原则,为重载用户打造专属重载动力解决方案。
2026-05-27
更多
在工业级VTOL(Vertical Takeoff and Landing)无人机电机选型过程中,KV值是决定电机转速特性、扭矩输出能力以及螺旋桨匹配范围的重要参数。
与传统多旋翼无人机相比,VTOL无人机需要同时满足垂直起降(Lift)和固定翼巡航(Cruise)两种不同飞行状态:
Lift阶段: 电机需要提供高扭矩和持续大推力,以支持起飞、悬停以及抗风姿态控制;
Cruise阶段: 电机需要保持高效率运行,使螺旋桨工作在最佳气动效率区间,实现长航时巡航。
VTOL电机KV值选择不能简单依据电机转速或功率参数。因此,如何根据电池电压、螺旋桨尺寸以及飞行任务选择合适KV值,是VTOL无人机电机设计中的关键问题。
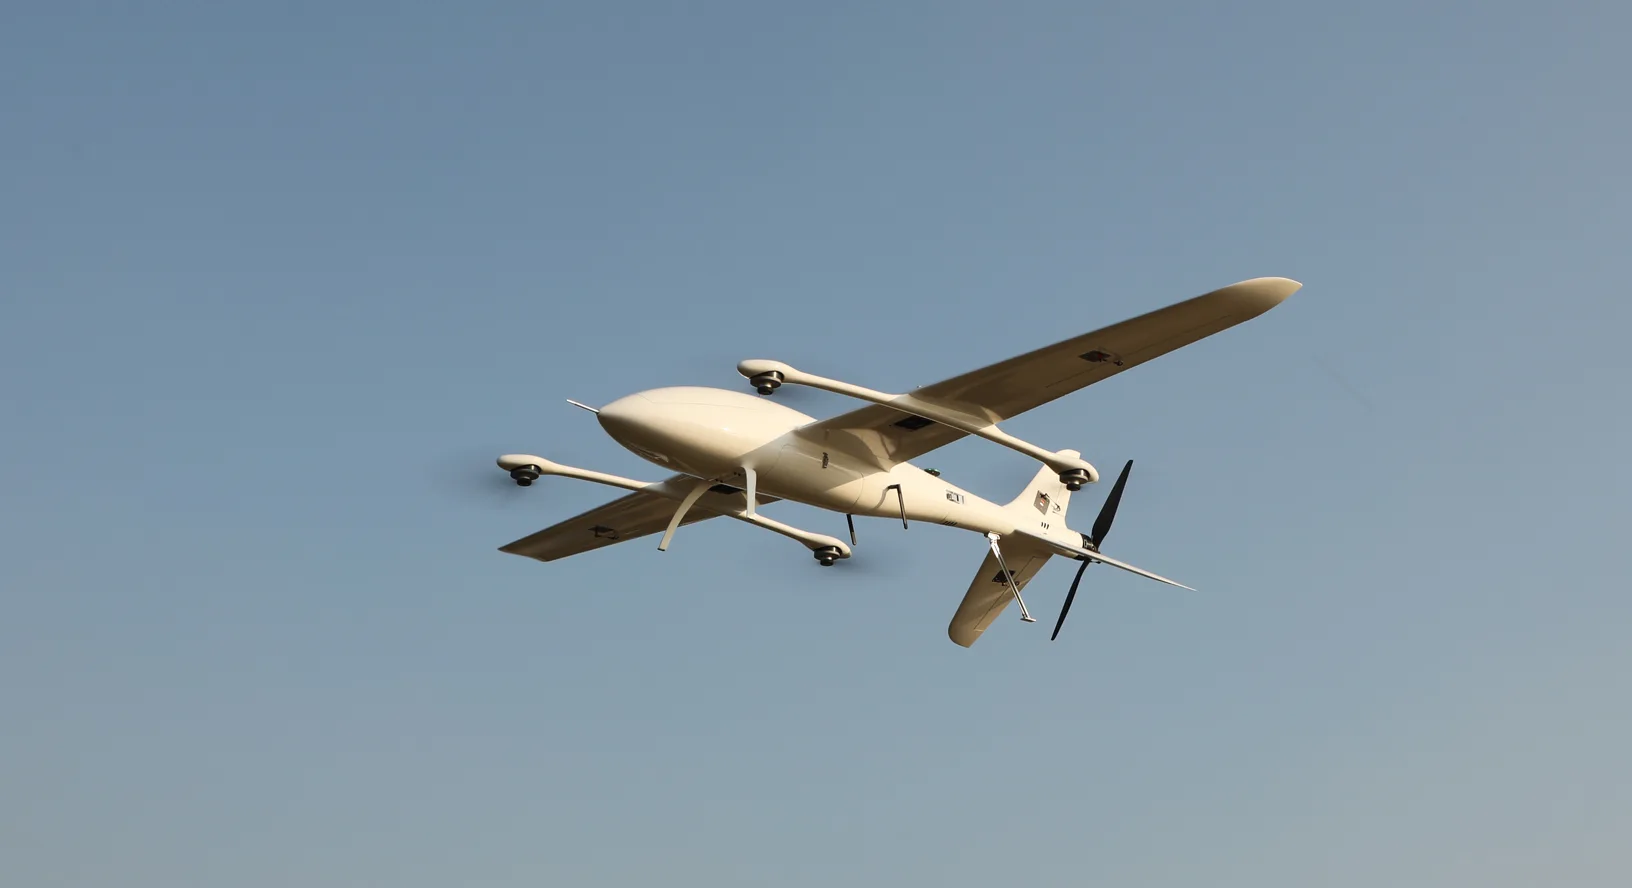
KV值表示电机在无负载状态下,每增加1V输入电压所产生的理论转速变化,单位为RPM/V。KV并不是电机功率参数,而是电机速度常数,用于描述电压与转速之间的关系。
核心公式:
理论空载转速 (RPM) = KV值 × 电池电压 (Voltage)
示例:一台100KV的工业无人机电机,在24V供电下,其理论空载转速为2400 RPM。
| KV类型 | 特点 | 典型应用 |
|---|---|---|
| 高KV电机 | 高转速、较低扭矩 | 小尺寸螺旋桨、高速应用 |
| 低KV电机 | 低转速、高扭矩 | 大尺寸螺旋桨、重载无人机 |
普通多旋翼无人机主要围绕悬停效率进行优化,而VTOL无人机需要在两种完全不同的气动环境中工作。这意味着,同一KV配置在垂直起降和固定翼巡航阶段可能表现不同。
| 飞行阶段 | 需求 | KV推荐 |
|---|---|---|
| Lift (垂直起降) | 大推力、高扭矩、抗风能力 | 偏低 KV |
| Cruise (固定翼巡航) | 高效率、低功耗、稳定运行 | 根据螺旋桨效率区间匹配KV |
在垂直起降阶段,VTOL 无人机完全依靠旋翼产生升力。此时电机需要满足快速建立推力、长时间维持悬停以及承受较高负载的要求。
由于大尺寸螺旋桨需要更高扭矩驱动,对于多数工业级VTOL平台,Lift阶段通常倾向采用低KV电机、高电压平台以及大尺寸螺旋桨组合。
该组合的核心优势在于:
提升大桨驱动能力: 低 KV 电机能输出更高扭矩,使其更适合匹配大尺寸碳纤维螺旋桨。
降低工作电流: 在相同功率输出条件下,提高电压并降低 KV 可以减少系统电流,从而有效降低 ESC 温升、电机热负荷 以及 长时间运行损耗。
结论: 对于重载 VTOL 平台而言,低 KV 架构能够显著提高起降阶段的系统可靠性。
进入固定翼巡航阶段后,机翼承担主要升力,电机主要用于克服空气阻力。此时动力系统的关注重点从“最大推力”转变为“推进效率”。
巡航电机的 KV 值需要综合匹配:
螺旋桨最佳效率 RPM
飞行速度
工作电压
例如,当采用高效巡航螺旋桨(如 AUZ 系列)时,需要选择合适 KV,使电机在额定电压下达到螺旋桨的最佳工作转速:
如果 KV 过高: 转速将超过最佳区间,导致功耗增加、效率下降。
如果 KV 过低: 螺旋桨无法达到最佳推力状态,导致巡航性能降低。
核心原则: Cruise 阶段电机 KV 选择的核心,是让电机转速与螺旋桨气动效率区间实现精准匹配。
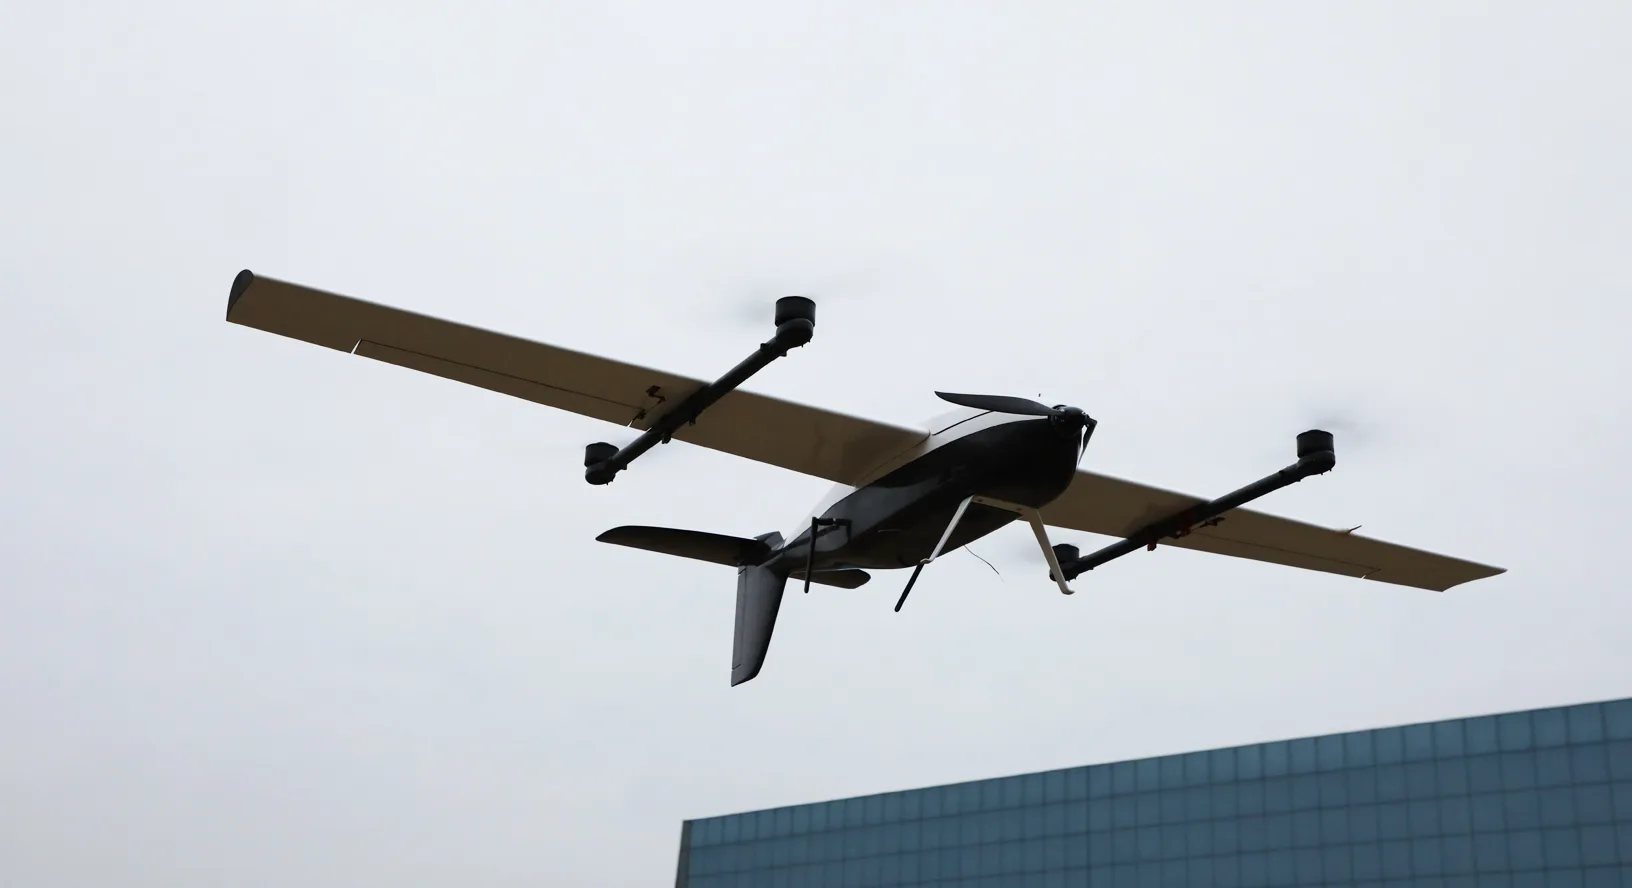
螺旋桨尺寸是影响KV选择的重要因素。
| 螺旋桨特点 | 推荐KV |
|---|---|
| 小尺寸高速桨 | 高KV |
| 大尺寸低速桨 | 低KV |
对于工业VTOL:大尺寸碳纤维螺旋桨通常需要低KV、高扭矩电机。
KV与电压共同决定电机工作转速。
提高电池电压具有以下核心优势:
降低工作电流;
减少热量产生;
提高系统效率。
结论: 基于上述优势,工业级 VTOL 无人机通常采用 “高电压 + 低 KV” 的动力配置方案。
| 应用场景 | KV选择趋势 | 电机重点 |
|---|---|---|
| 重载运输VTOL | 低KV | 高扭矩、大桨驱动能力 |
| 农业作业VTOL | 低KV | 长时间悬停效率 |
| 工业巡检VTOL | 低-中KV | 效率与响应平衡 |
| 长航时VTOL | 匹配巡航效率KV | 降低功耗 |
不一定。对于采用独立Lift和Cruise动力布局的VTOL,两个阶段承担不同任务::
| 阶段 | 核心目标 | KV方向 |
|---|---|---|
| Lift | 最大推力、悬停效率 | 低KV |
| Cruise | 推进效率、续航能力 | 根据最佳RPM匹配 |
Lift阶段推力不足;
Cruise阶段效率降低。
因此,工程设计中通常需要分别优化两个阶段的电机KV。
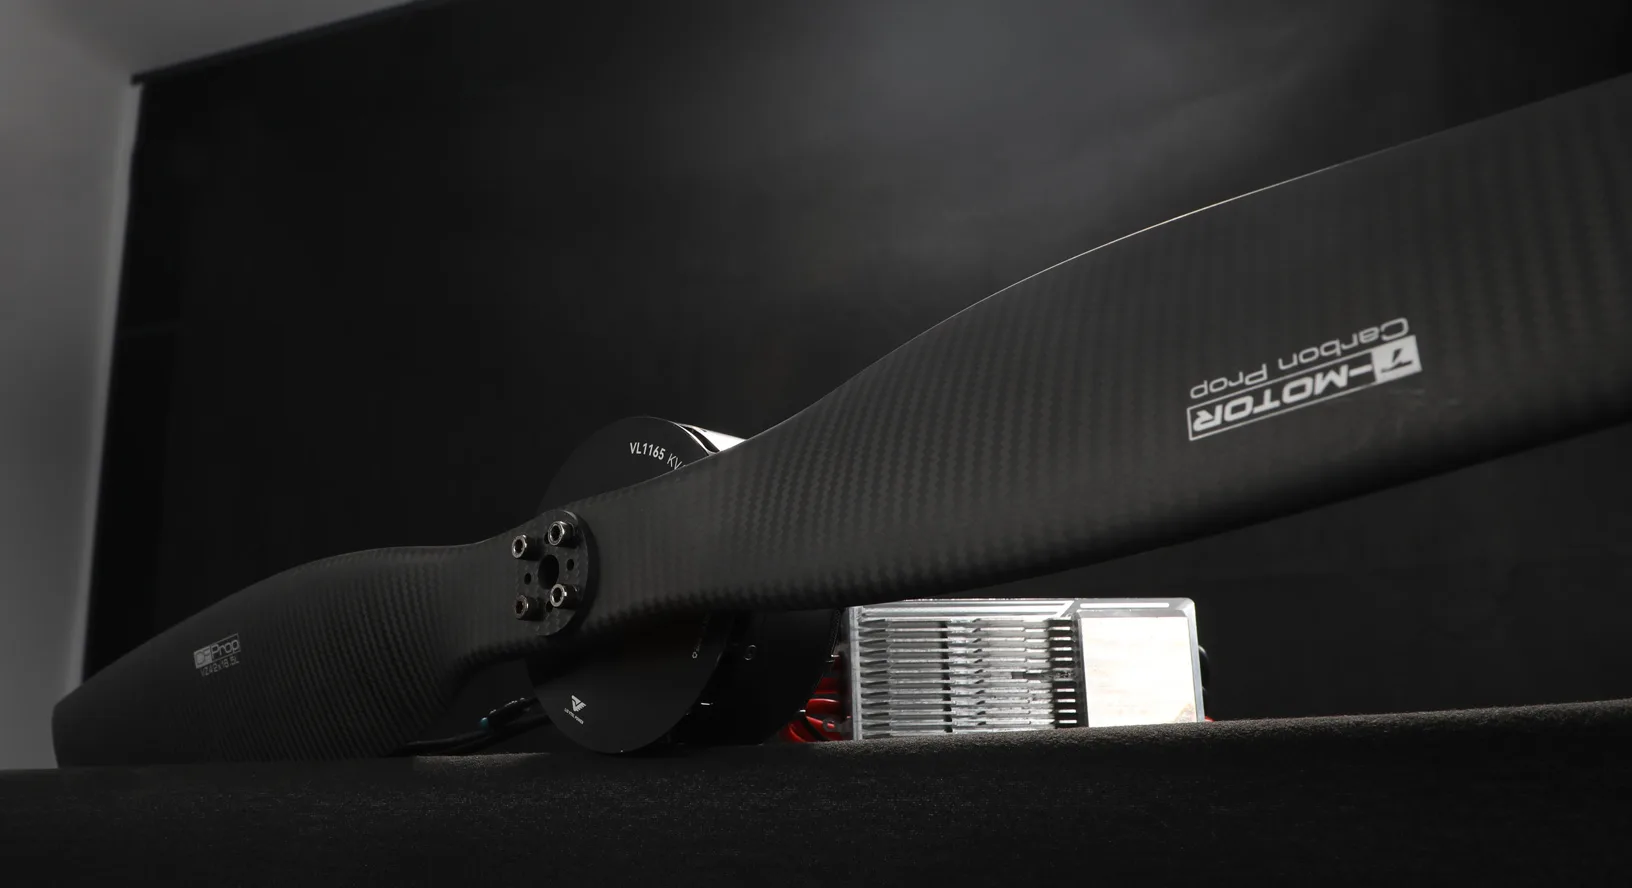
针对VTOL无人机垂直起降阶段设计,提供低KV、高扭矩动力输出,适用于需要高推力、稳定悬停以及大尺寸螺旋桨匹配的VTOL平台。
| 产品 | KV | 电压 | 最大拉力 |
|---|---|---|---|
| VL1380 | KV60 | 24S | 83kg |
| VL1180 | KV60 | 24S | 88kg |
| VL1165 | KV60 | 24S | 66kg |
| VL1155 | KV65 | 24S | 57kg |
| 产品 | 推荐电机 | 推荐最大拉力 |
|---|---|---|
| VZ 16x6.5 | V505 KV260 | 8kg |
| VZ 30x12 | VL1032 KV180 | 32kg |
| VZ 40x16.1 | VL1155 KV65 | 48kg |
功率并不能代表最佳匹配。即便是两个功率相同的电机,如果 KV 值不同,其性能表现也不同:
输出扭矩不同
适配螺旋桨不同
工作效率不同
盲目使用高 KV 电机强行驱动大桨,极易导致:
电流剧增
温升升高(电机严重发热)
ESC(电调)过载
VTOL 并不是简单的大型多旋翼,在选型时需要分别考虑:
Lift(垂直起降)阶段: 核心在于推力需求
Cruise(巡航)阶段: 核心在于效率需求
VTOL 无人机电机 KV 值的选择,本质上是电机转速、扭矩、工作电压以及螺旋桨尺寸之间的综合匹配:
Lift(垂直起降)阶段: 低 KV 电机更适用于大推力、高负载的起降任务。
Cruise(巡航)阶段: 需要根据螺旋桨的最佳效率转速(RPM)精准选择合适的 KV 值。
对于工业级 VTOL 平台而言,正确的 KV 选择不是盲目追求最高转速,而是在目标任务下实现最佳效率与可靠性。
通过合理匹配电机 KV、电池电压和螺旋桨尺寸三个核心参数能够帮助 VTOL 无人机获得更高的载荷能力、更长的续航时间以及更稳定的飞行性能。
需要综合考量系统电压体系、极限推力需求、电机效率曲线以及具体螺旋桨的气动特性。
不是。KV只代表转速特性,实际推力取决于电机尺寸、螺旋桨、电压以及输入功率。
因为低KV电机能够提供更高扭矩,并降低大尺寸螺旋桨运行时的电流压力。
不一定。两个阶段任务不同,需要分别优化KV匹配。
工业级VTOL通常优先选择低KV电机,尤其是在Lift阶段。低KV能够提供更高扭矩,更适合驱动大尺寸螺旋桨。
VTOL电机KV选择需要综合考虑电池电压、螺旋桨尺寸、目标推力以及飞行任务。

重载无人机动力系统作为整机核心,电机、螺旋桨、ESC与电池的系统匹配直接决定了飞行安全与作业效能。本文系统梳理重载无人机的匹配原则,为重载用户打造专属重载动力解决方案。
本文系统解析了VTOL电机选型中的关键评估指标,包括推重比、KV值、电压范围以及螺旋桨的匹配方法,帮助工程团队精准定位动力需求。

工业级OEM无人机动力系统采购指南:涵盖需求分析、部件选型、采购陷阱与验证流程。重点讲解多旋翼及植保、物流等行业匹配策略,并推荐beat365网页版登录官网成熟动力方案,助力高效批量交付。
提交机型、载重、电压与任务场景,beat365网页版登录官网 工程师将协助您评估匹配的动力系统方案。